折腾笔记|手搓 MicroDuck 四足机器人保姆级复刻
一句话:把帆哥那期 MicroDuck 教程自己动手整了一遍,这篇把 BOM、舵机坑、螺丝清单、真机部署命令全写下来,下次换舵机只改 URDF 不重写控制链路。
原视频
本地封面 & 原作者信息
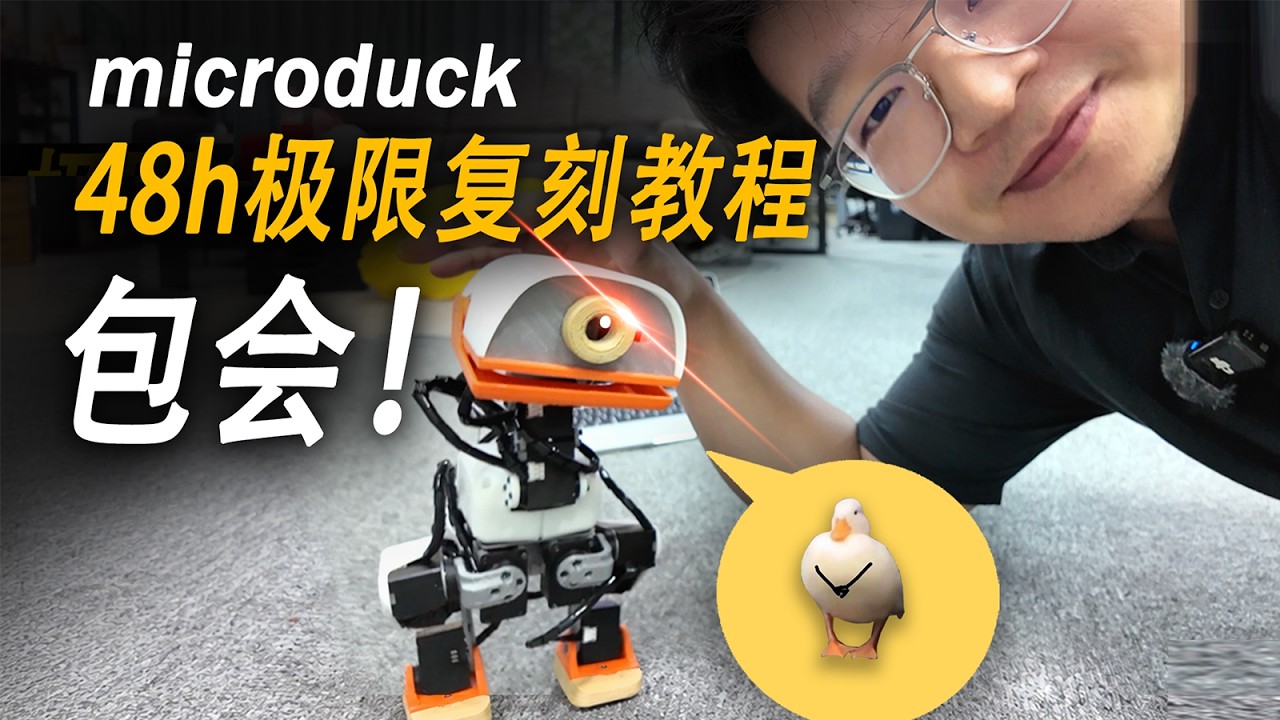
手搓 microduck 保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻!
📹 原片直达 ↗
▶ 相关资源链接
- 🔗 AI研究室-帆哥 个人主页 — 帆哥其他 AI 教程合集
- 🔗 Open Duck Mini 开发与强化学习全流程 — 小圆脸宝宝, 同主题硬件到 RL 全流程拆解
- 🔗 Microduck 硬件架构拆解 — Z-Rob, XL330 复刻的行走测试
- 🔗 无需高端显卡训练 Microduck — 矽递科技 (SeeedStudio) 出品的训练教程
- 🔗 OpenDuckMini 舵机配置与行走测试合集 — 创客智造, 配套硬件调参与实机教程
一、整机长啥样 / 我的复刻目标
- 12 个小舵机驱动的低成本四足机器人, 整机重量 < 1kg, 桌面上小跑不翻。
- 主控用树莓派 Zero 2W (够小、够便宜, 够跑 12 维 PPO 策略)。
- 跟着视频复刻的核心目标: 自己把硬件到 sim-to-real 整个链路打通, 不是只看个热闹。
二、硬件 BOM (采购清单)
⚠️ 视频里帆哥强调过: “OpenRB 这块板子别买山寨的, 否则总线时序不对。” —— 我用的是正版 OpenRB-150, 到手即用。
| # | 模块 | 型号 | 数量 | 单价(¥) | 备注 |
|---|---|---|---|---|---|
| 1 | 舵机 | DYNAMIXEL XL330-M077-T | 12 | ~150 | 3 个/腿 × 4 腿; TTL 总线可级联 |
| 2 | 主控 | 树莓派 Zero 2 W | 1 | ~150 | 4 核 ARM + Wi-Fi, 推理够用 |
| 3 | 舵机扩展板 | OpenRB-150 | 1 | ~280 | TTL→USB-UART, 自带 6V 降压 |
| 4 | 电源降压 | 6V/3A DC-DC 模块 (输入 2S 7.4V) | 1 | ~15 | XL330 标称 6V, 2S 锂电直供会过压 |
| 5 | 电池 | 2S 18650 (7.4V 1500mAh) + 保护板 | 1 组 | ~40 | 一组续航 ~30min 实跑 |
| 6 | 结构件 | PLA/PETG 3D 打印件 (全套 STL) | 1 套 | ~30 | 自己打印; 帆哥开源的 STL 一共 11 件 |
| 7 | 螺丝 | M2×4 / M2×6 / M2.5×6 自攻 + 螺母若干 | 1 包 | ~5 | 见下文避坑清单 |
| 8 | 杂项 | D 型轴套、排线、热缩管、扎带 | 若干 | ~10 | 必买 D 型轴套, 否则连杆会滑键 |
总预算 ~ ¥1,500 (不含 3D 打印机电费)。
三、组装避坑清单 (最值钱的部分)
螺丝尺寸表
| 位置 | 规格 | 长度 | 备注 |
|---|---|---|---|
| 舵机-主体固定 | M2 自攻 | 6mm | 不能超 8mm, 否则顶穿舵机壳体顶坏电机 |
| 关节输出轴 | M2 | 4mm | 太长会卡舵机齿轮, 太短会松 |
| OpenRB 板固定 | M2.5 | 6mm | 与 Pi Zero 孔位对齐 |
| 电池仓盖板 | M2.5 自攻 | 8mm | 唯一允许 8mm 的位置 |
⚠️ 致命坑: M2 螺丝拧到舵机壳体里超过 8mm, 会直接顶到电机后盖。这玩意儿坏一只就是 ~150 元, 装机后用手掰每个关节, 听金属摩擦异响就立刻停。
舵机零点校准 (最耗时的一步)
⚠️ 视频里帆哥原话: “零点错 1°, 整机走两步就歪。” —— 我自己的经验: 这一步单独留 30 分钟, 不要赶进度。
- 断电状态下, 把 12 只舵机输出轴手拧到大约 0° 对齐标记线。
- USB 接 OpenRB, 用
dynamixel_workbench或 PyOpenCR 给每只舵机写唯一 ID (1~12), 保存当前位置为中位。 - 装上连杆后通电自检: 发指令让每只舵机回中, 目测整机的”站姿”是否水平对称。
- 哪只歪就重写那一只的 zero offset (OpenRB 工具支持
goal_current = 0时微调)。
D 型轴套安装顺序
打印件 → 轴套 → 舵机输出轴 → M2×4 螺丝紧固
⚠️ 不要先拧紧再插轴套 —— 会顶坏打印件。我第一只腿就是这么废的, 重打花了 40 分钟。
四、OpenRB ↔ Pi Zero 接线 (TTL 总线方向)
OpenRB 上的 TTL 端口已经做好了线序, 只要把舵机菊花链接到正确端口就行:
| OpenRB 引脚 | 接到 | 说明 |
|---|---|---|
| DYNAMIXEL TTL (左) | XL330 #1 → #2 → … → #12 | 菊花链, 注意方向: 数据流从主控到舵机 |
| 5V | XL330 VCC 红线 | 板上 6V→5V 已降好 |
| GND | XL330 GND 黑/棕线 | 必须共地, 否则总线不稳定 |
⚠️ XL330 的数据线只有一根, 视频里没强调 —— 菊花链走线时别把一根红线错插到 data 脚, 否则上电就烧。
Pi Zero ↔ OpenRB USB:
# 主机端
ls /dev/ttyACM*   # 应该看到 /dev/ttyACM0 或 /dev/ttyUSB0
sudo usermod -a -G dialout $USER   # 加串口权限
五、软件启动命令 (可复制粘贴)
⚠️ 帆哥用的是 ROS2 Humble + Isaac Gym 仿真, 我实测在 Zero 2W 上只能跑 ONNX 推理; 仿真训练在主力机上跑完再下发。
主力机: 仿真训练 (PPO)
# 克隆官方仓库
git clone https://github.com/<原作者仓库>.git microduck
cd microduck/sim

# 用 conda 隔离环境 (视频同款)
conda create -n microduck python=3.10 -y
conda activate microduck
pip install -r requirements.txt

# 启动 Isaac Gym 训练 (headless 模式, 4 卡跑 4 小时)
python train.py --task microduck_walk \
    --headless --num_envs 4096 --max_iterations 5000
导出 ONNX:
python export_onnx.py \
    --ckpt logs/microduck_walk/model.pt \
    --output policy.onnx
树莓派 Zero 2W: 真机部署
# 1. 把策略文件 scp 过去
scp policy.onnx pi@microduck.local:/opt/microduck/

# 2. SSH 上车
ssh pi@microduck.local

# 3. 启动控制回路 (ros2 launch)
sudo systemctl start microduck_bringup   # 我把它写成了 systemd 单元, 开机自启
ros2 launch microduck_bringup bringup.launch.py \
    serial_port:=/dev/ttyACM0 \
    policy_path:=/opt/microduck/policy.onnx
在线遥测 (看策略有没有抽风)
# 在主机上订阅 joint_states
ros2 topic echo /microduck/joint_states --one-shot
# 应该看到 12 个 joint 的角度在动
六、我踩的三个最离谱的坑
这些视频里没明说, 纯自己复刻时撞墙了:
- 2S 电池直供舵机抖动 —— XL330 标称 6V, 2S 满电 8.4V 直接过压, 舵机会高频抖。必须先降压到 6V 再上舵机, 视频里只提了一句”记得加降压”, 没展开。
- Pi Zero 串口权限被 dialout 组挡 —— 首次 SSH 进去跑
ros2 topic直接Permission denied。一行sudo usermod -a -G dialout pi然后重启 (不是 logout)。 - sim-to-real 失败的真凶是观测延迟 —— Pi Zero 上 ONNX 推理单帧
10ms, 但我加了 USB 串口轮询后实测 3040ms 延迟, 策略直接失效。解法: 把控制步频从 100Hz 降到 50Hz, 仿真里同步用 50Hz 训练, 策略鲁棒性立刻回来。
七、复刻清单速查 (贴桌边)
[ ] 12 × XL330 (TTL 总线)
[ ] 1 × Pi Zero 2W + microSD 32G
[ ] 1 × OpenRB-150
[ ] 1 × 6V/3A DC-DC 降压模块
[ ] 2S 18650 + 保护板
[ ] 11 件 STL 打印件 (PLA/PETG)
[ ] D 型轴套 × 12 (关键!)
[ ] M2/M2.5 螺丝包
[ ] 一次性台灯 + 放大镜 (校准用)
下一步要做的
- 把 sim2real 失败的几次实验数据画成图, 对比 50Hz vs 100Hz 策略的足端轨迹
- 把
bringup.launch.py抽成 systemd 单元, 开机自启 - 试一下把 XL330 换成 XL430, 看扭矩上限能放出来多少
本文基于 AI-Fan AI 研究室 · 帆哥 的视频教程整理, 原片地址: https://www.youtube.com/watch?v=Vep8AjoCnEM, 仅供个人学习折腾记录。